机器人激光填丝焊接工作站
- 机器型号: #BP-WELDING
- 库存: 现货可定制
询价请联系客服
贝频机器人激光填丝焊接工作站方案,结合FANUC6轴机器人与2附加轴、送丝、2D焊前引导及3D焊后表面检测。3mm六系铝罐案例记录45秒,不含人工上下料;具体配置与验收要求以工件评估为准。...
- FANUC6轴机器人配合2个附加轴,附加轴主要用于变位机
- 配合送丝系统开展激光填丝焊接,参数按工件确认
- 2D焊前视觉引导,不等同实时焊缝跟踪
- 3D焊后表面检测,检验范围与标准需确认
机器人激光填丝焊接工作站
贝频激光提供围绕工件、焊缝和生产节拍设计的机器人激光填丝焊接工作站。已确认的方案配置包括发那科(FANUC)6轴机器人、2个发那科附加轴、发那科送丝系统、2D焊前视觉引导和3D焊后表面检测。附加轴主要用于变位机,不是将机器人本体称为“8轴机器人”。具体工装、激光器、焊接头与工艺参数需依据工件和验收要求确认。

机器人焊接工作站实拍
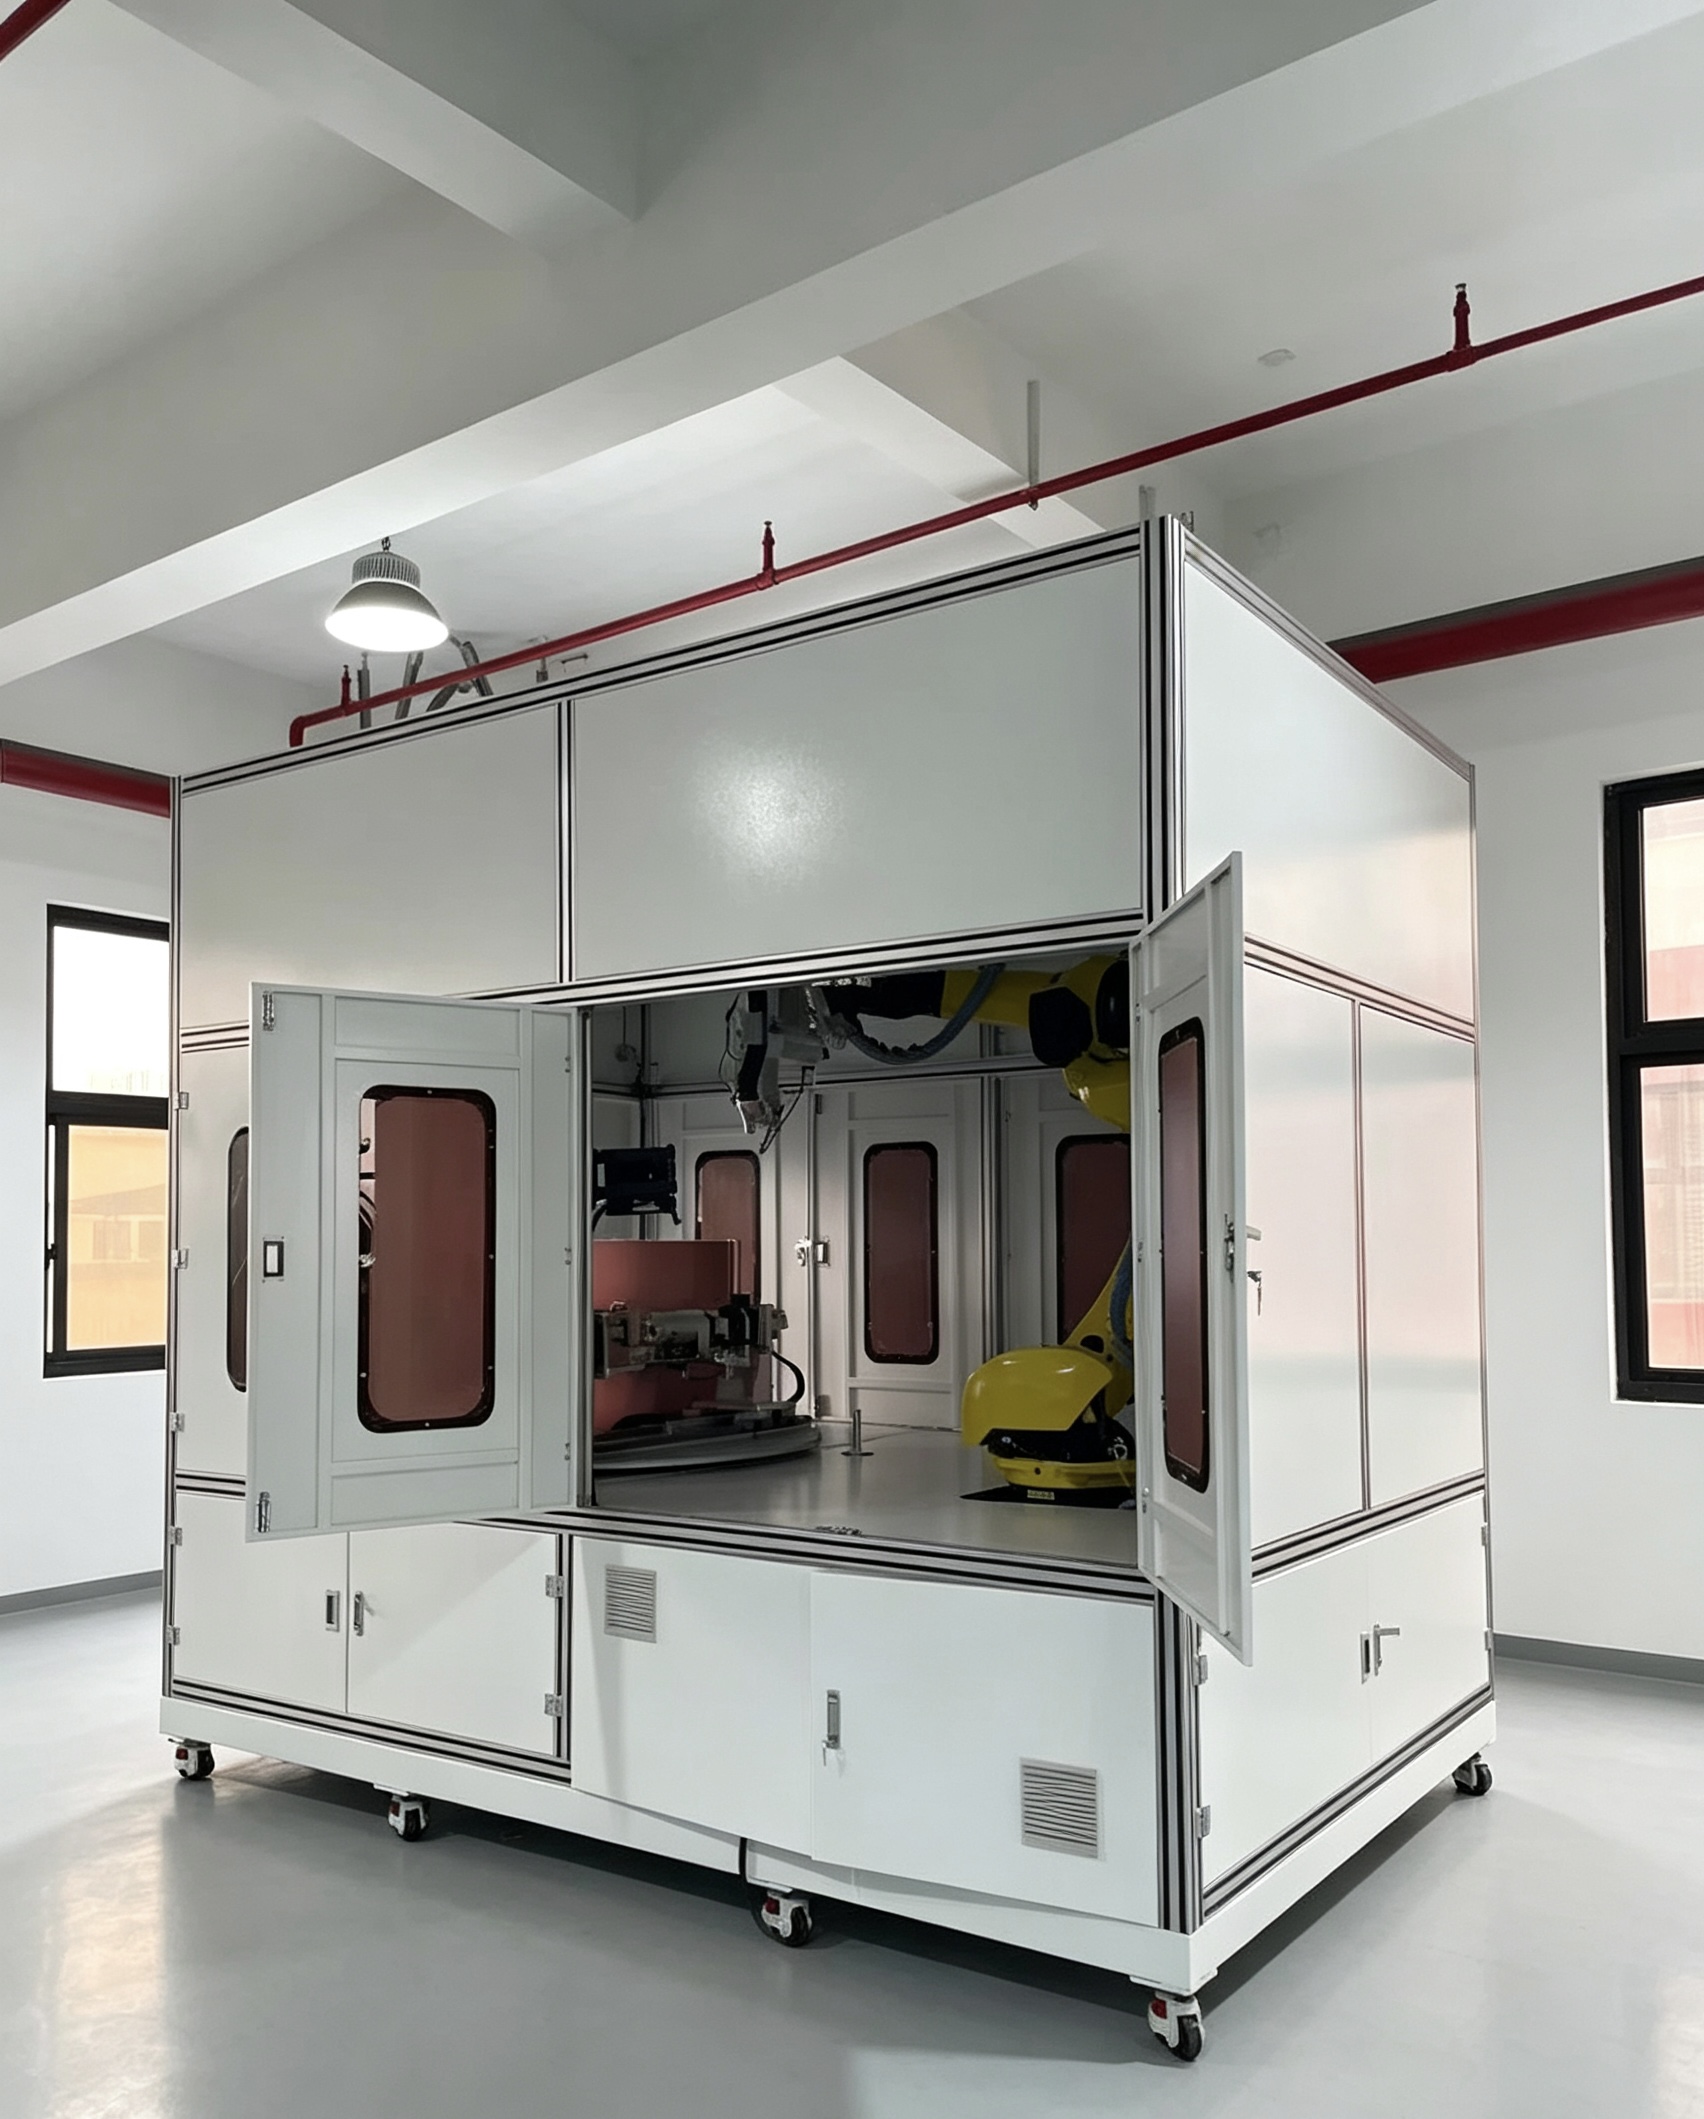
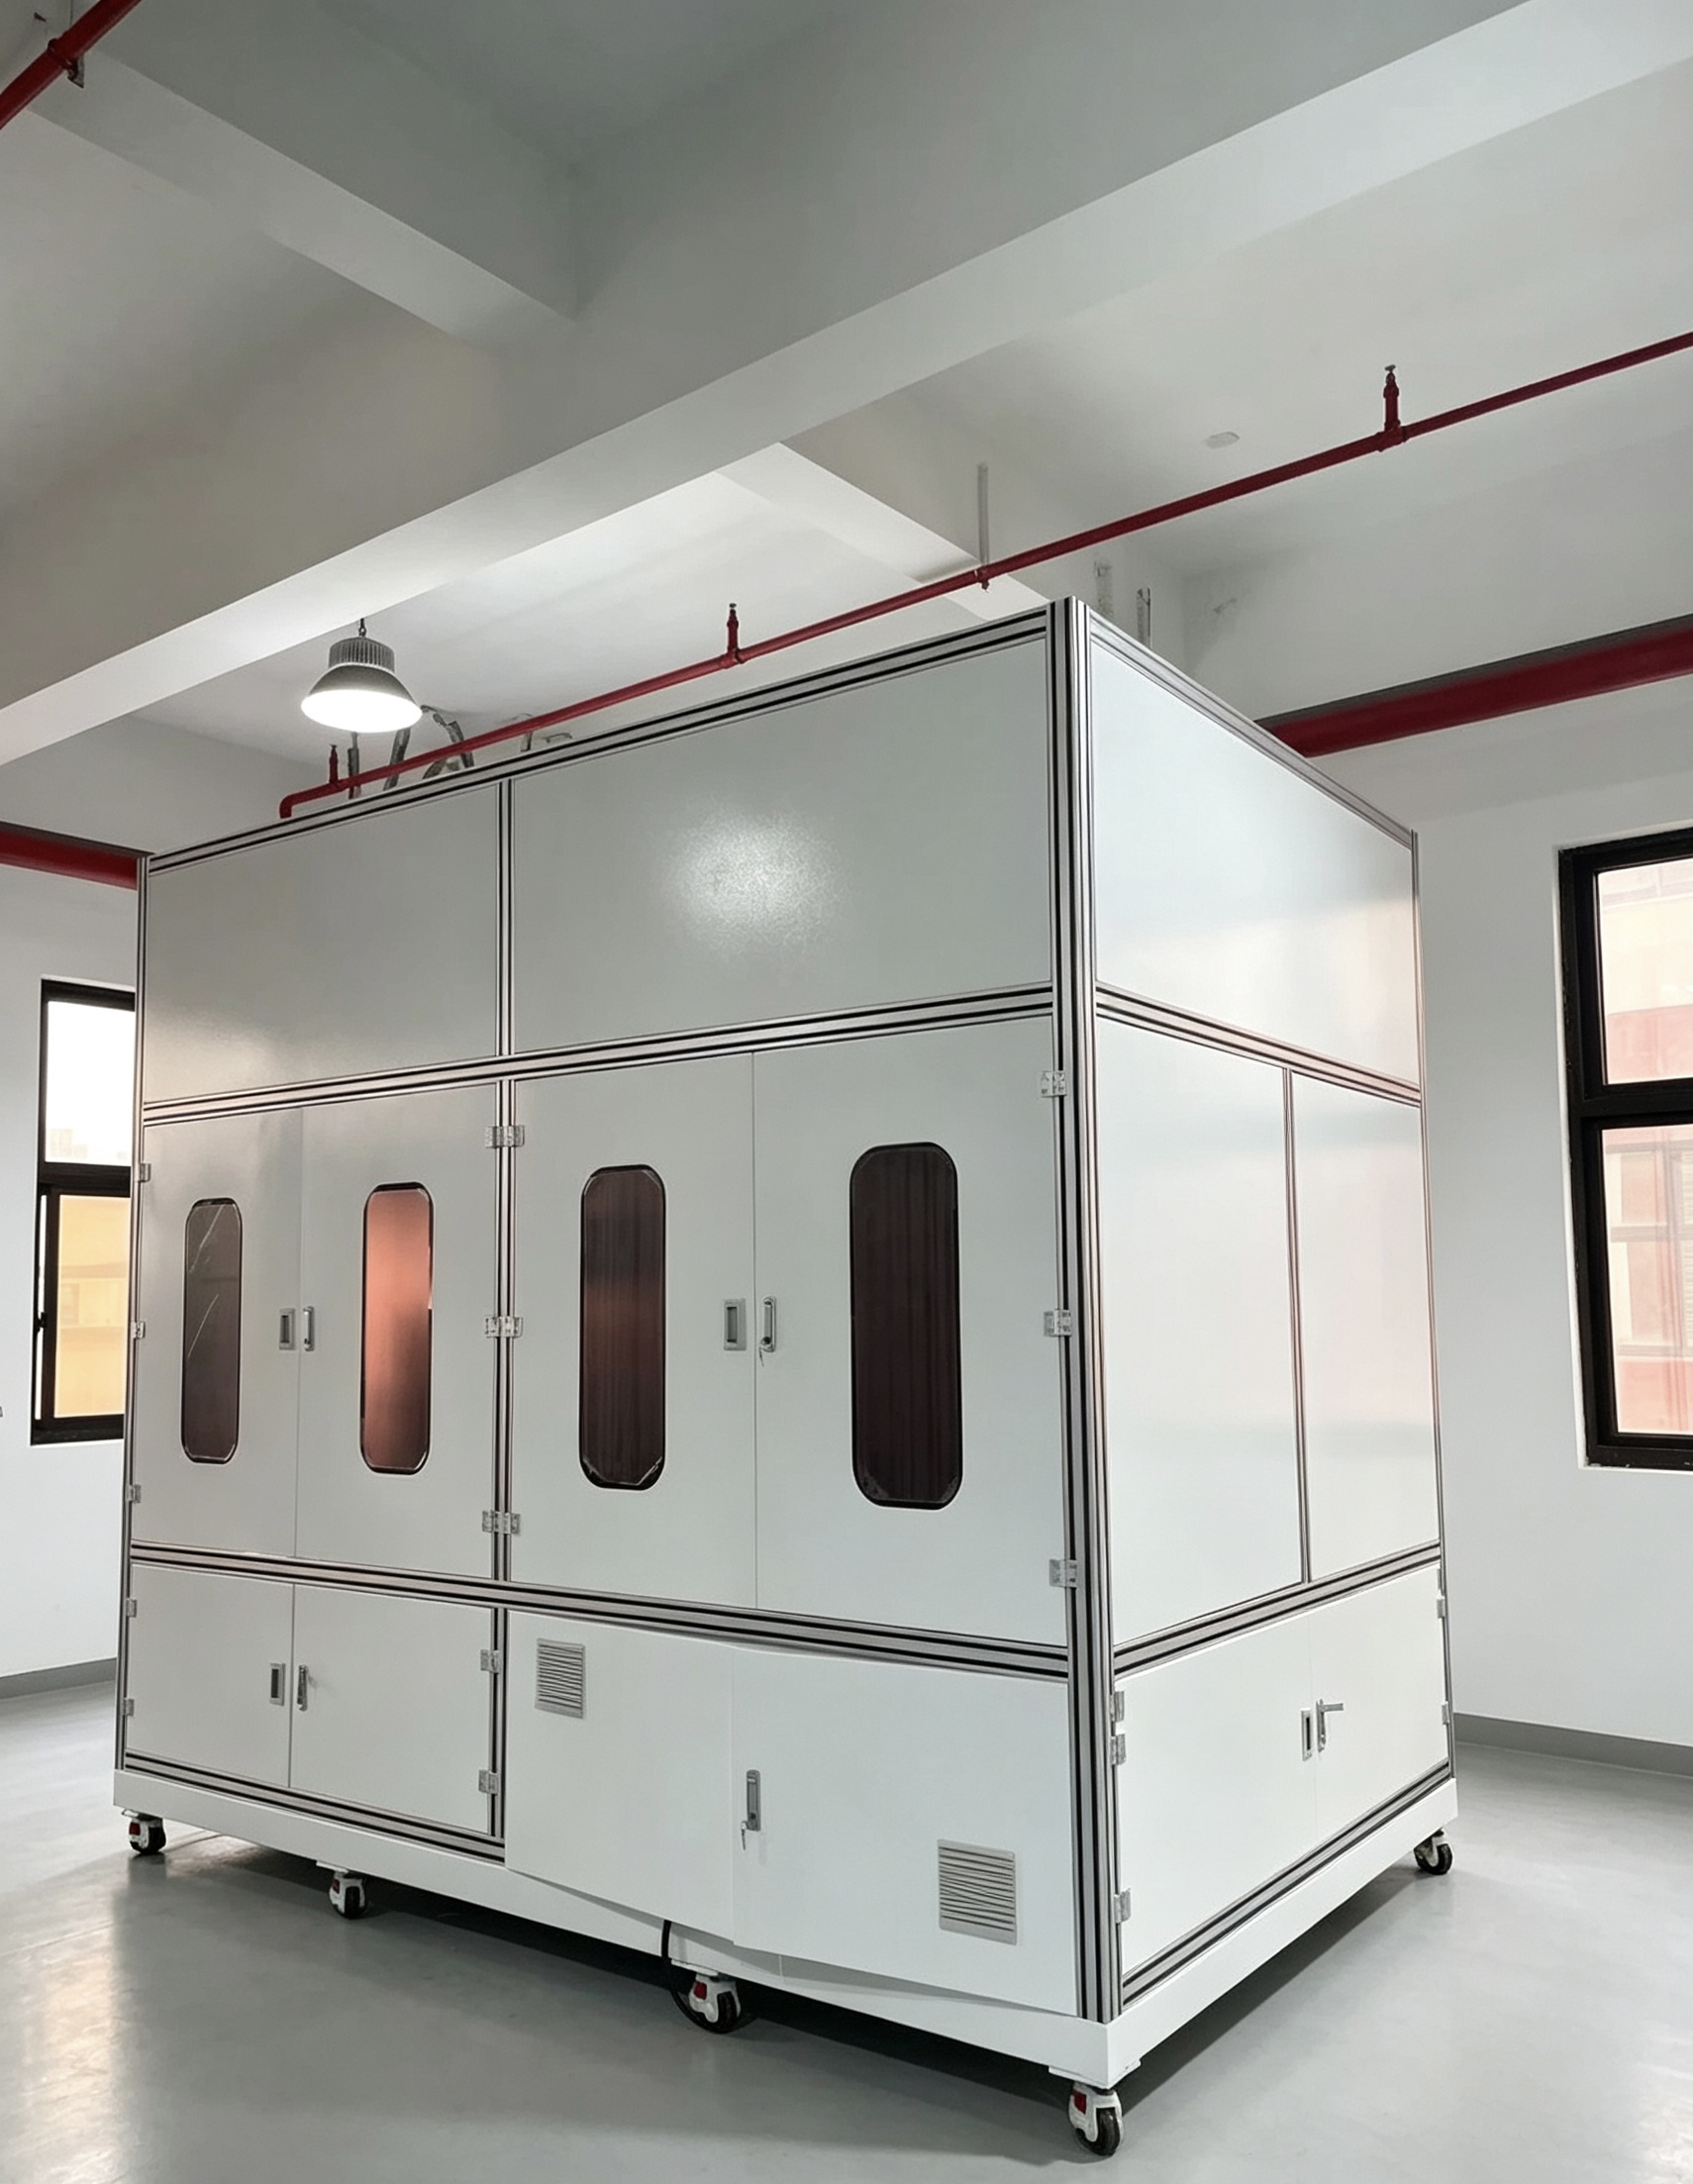
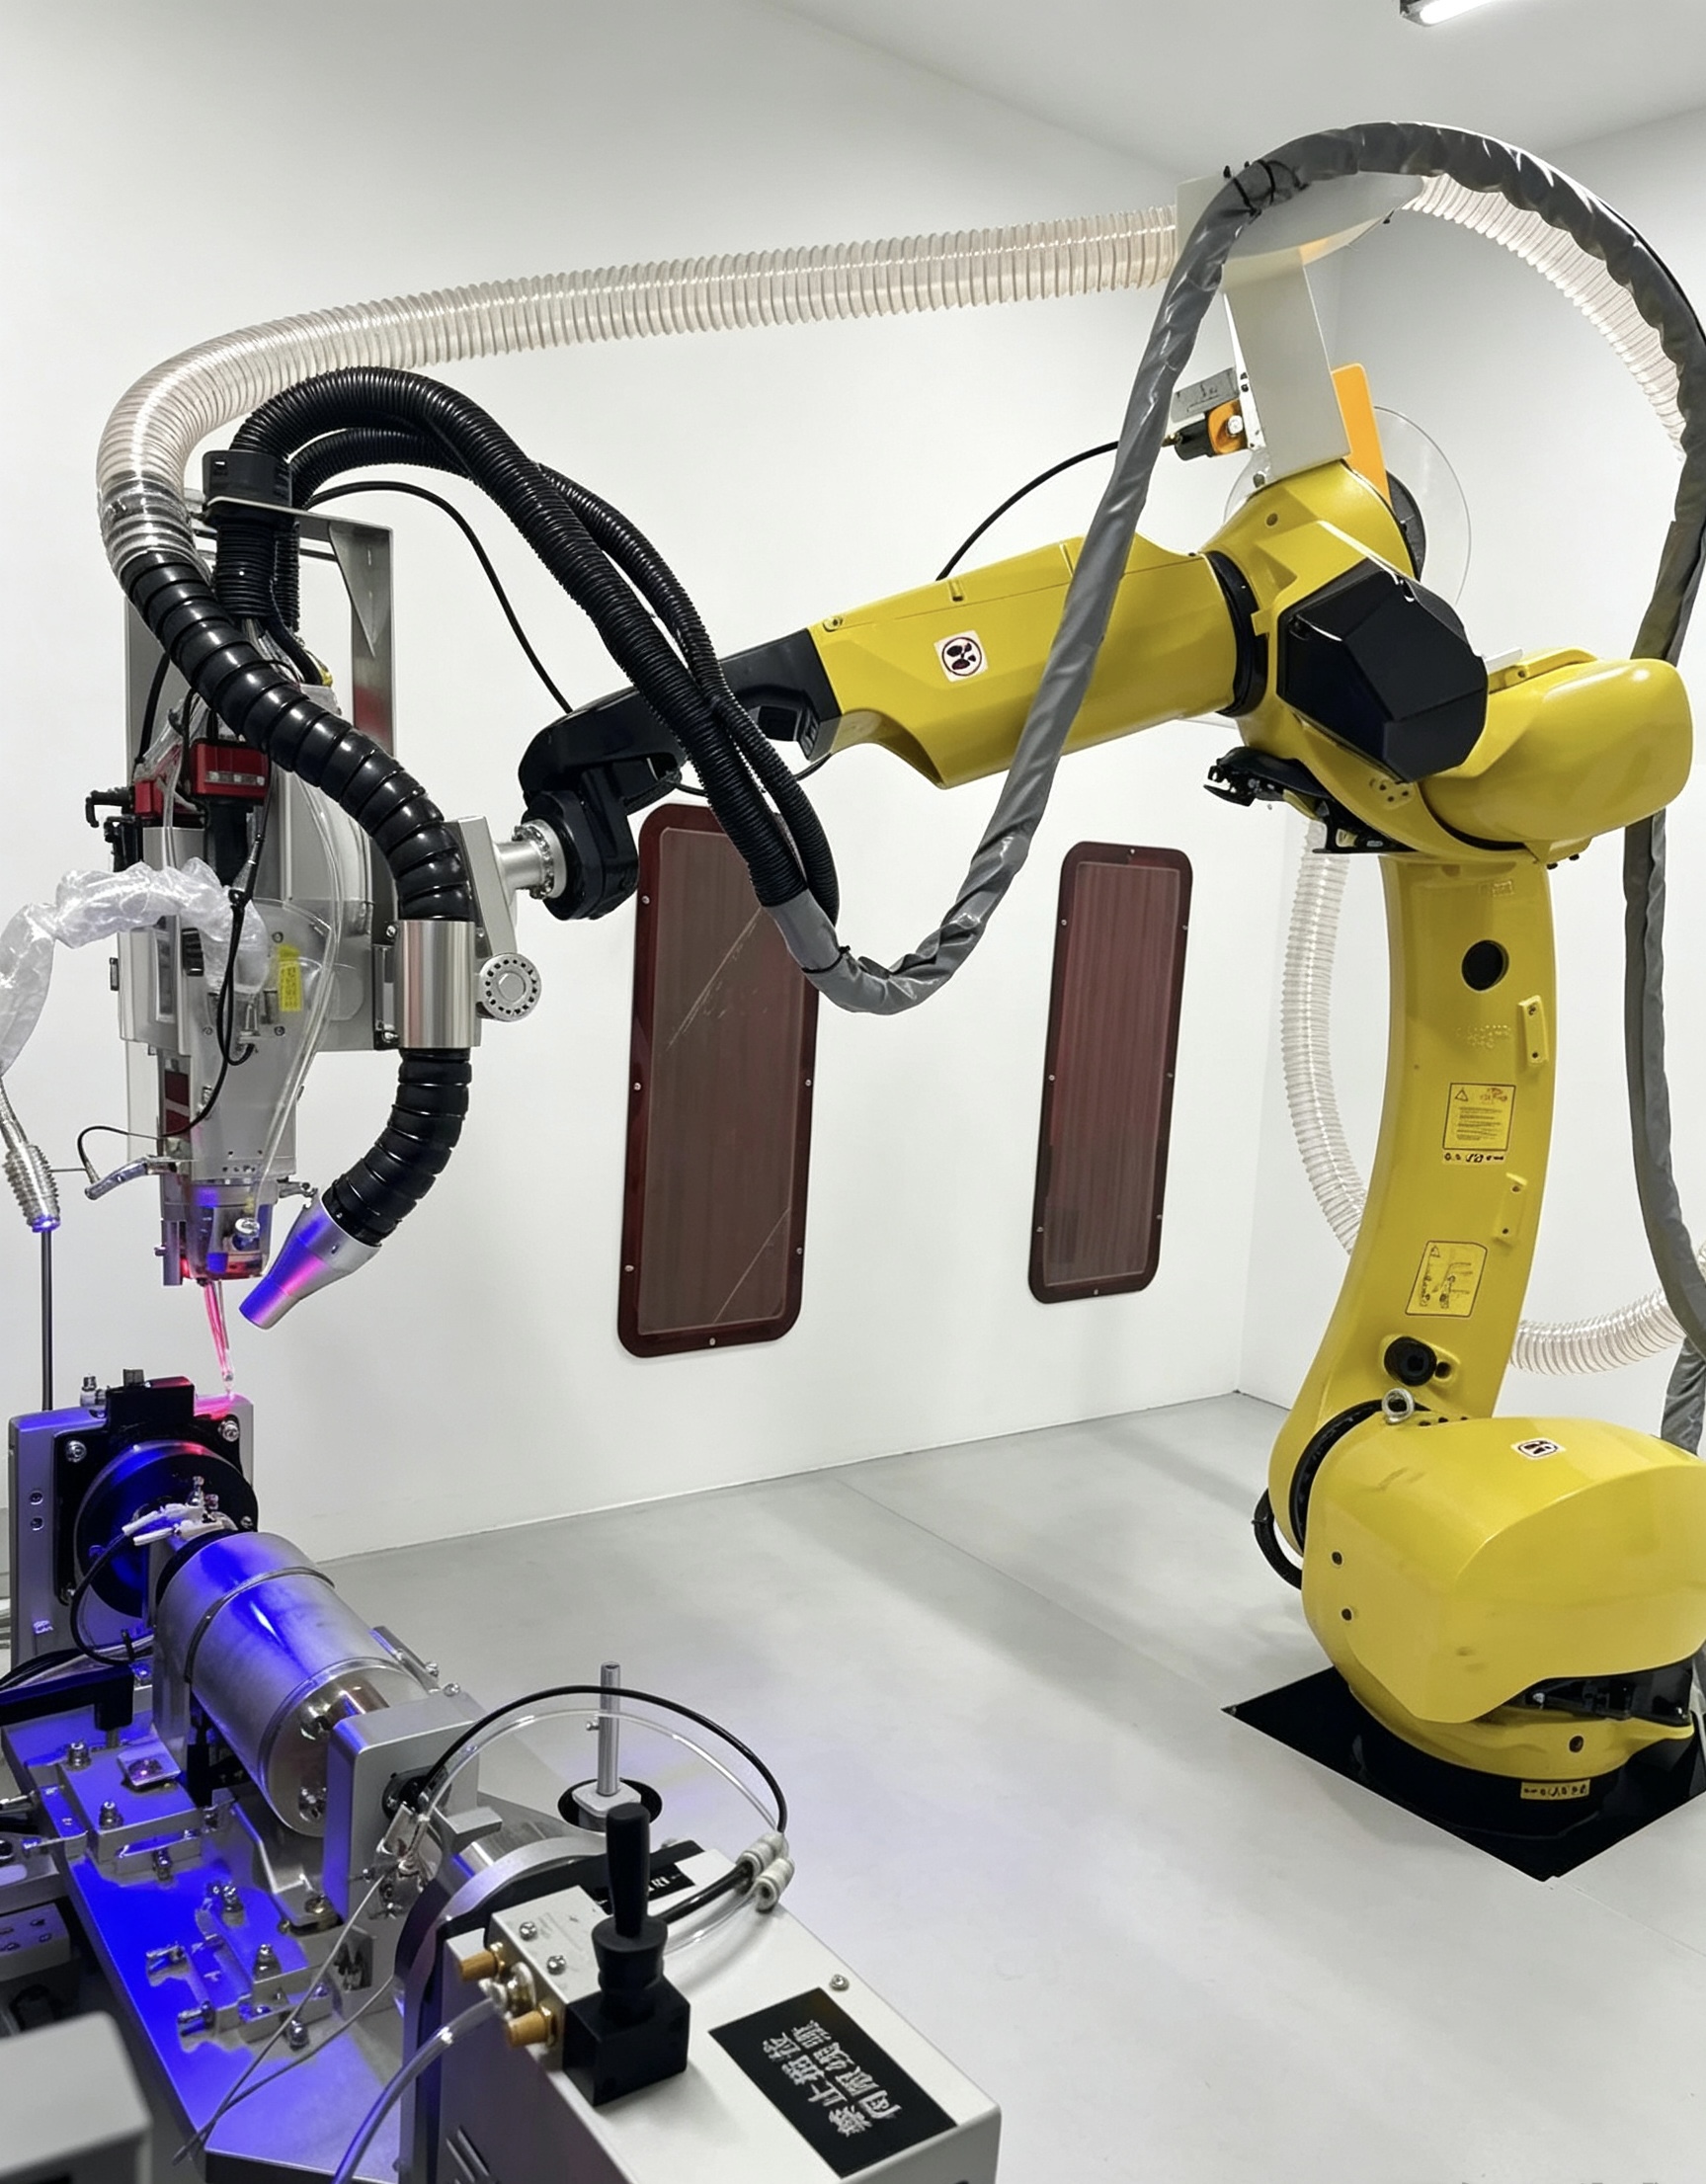
机器人、送丝与焊前焊后检测如何配合
运动与工装:6轴机器人配合2个附加轴及变位机完成工件定位与焊接路径运动,工装应结合实际装配和焊缝可达性设计。
激光填丝焊接:由送丝系统配合焊接流程。是否需要填丝、焊丝和工艺参数应通过真实样品确认,不能将本方案描述为“不用焊丝”。
2D焊前视觉引导:用于焊前引导,不等于已具备实时焊缝跟踪。
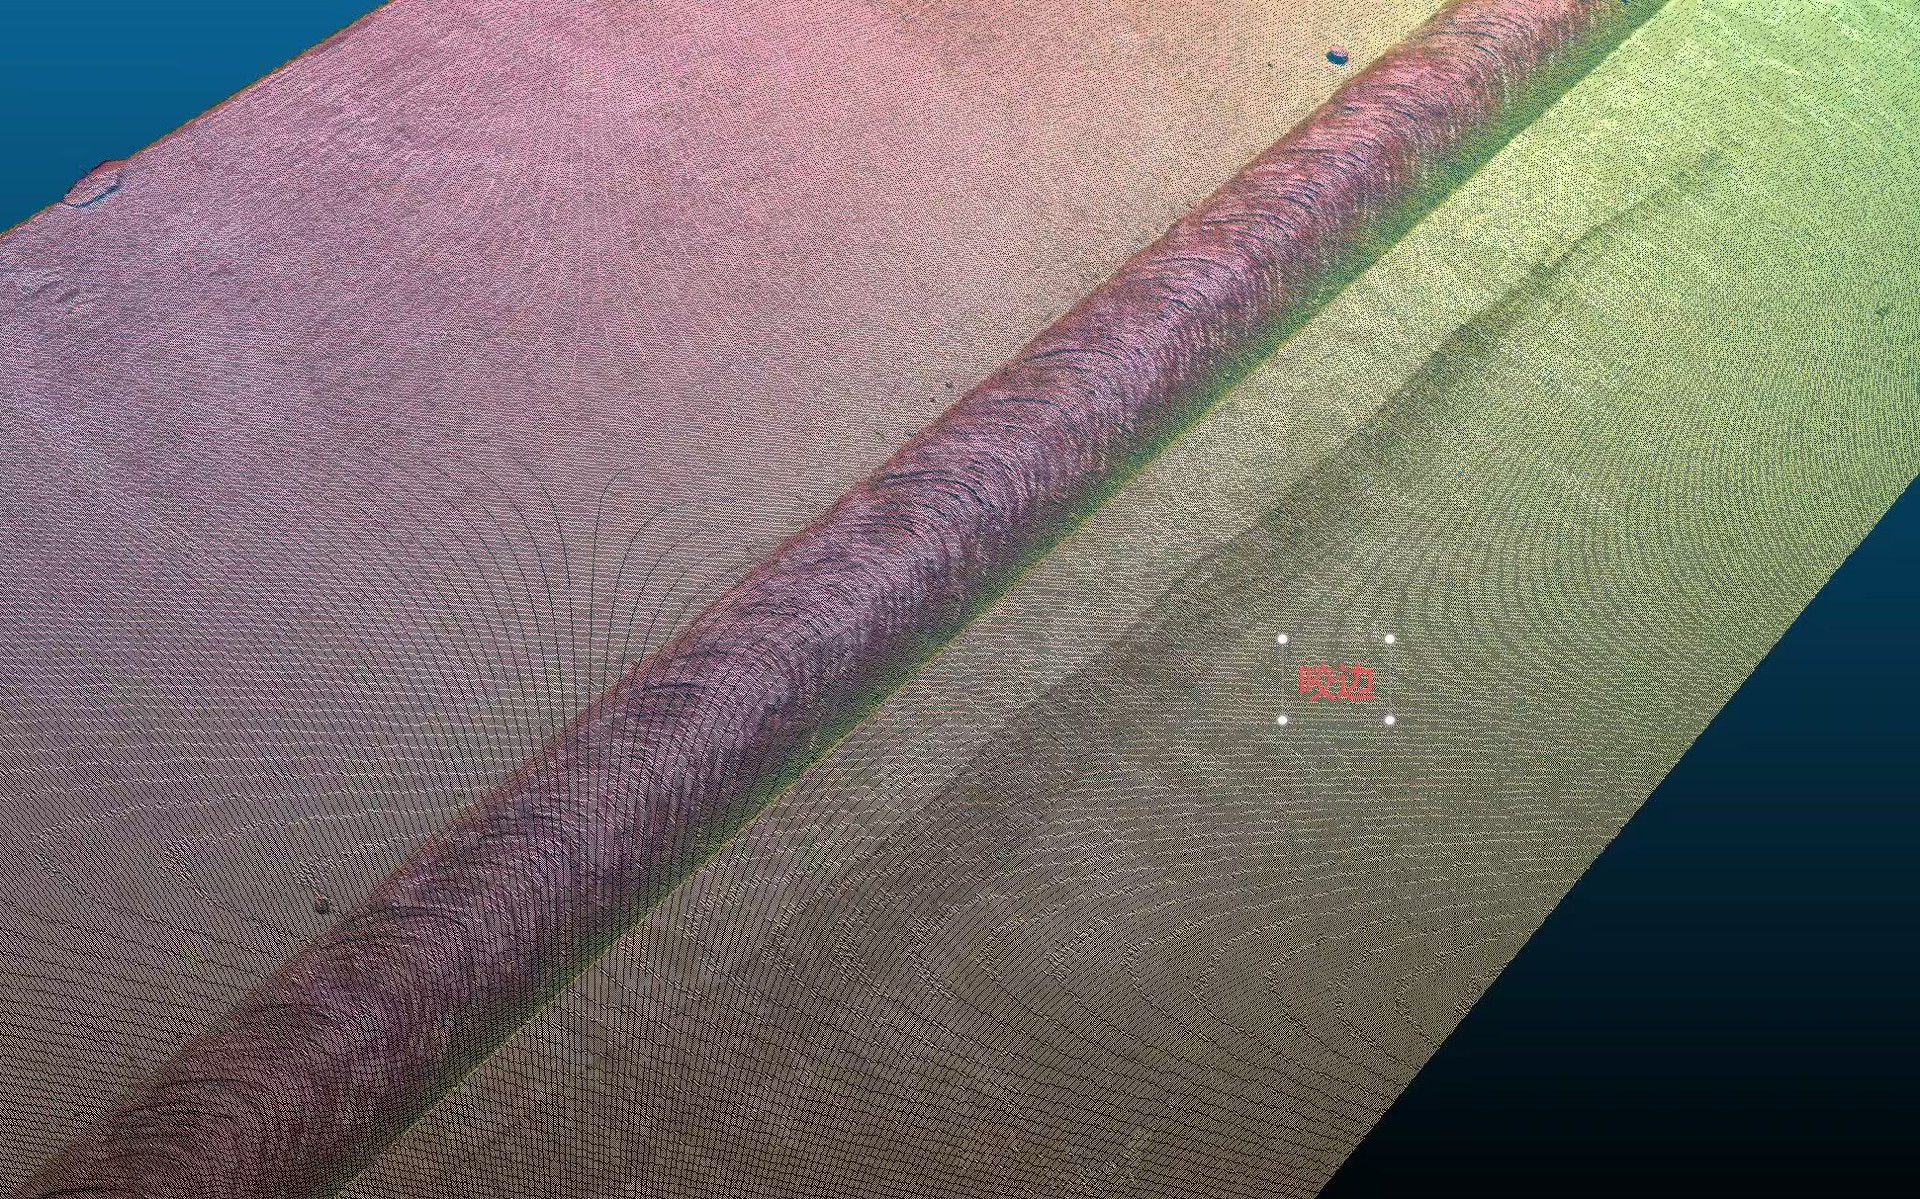
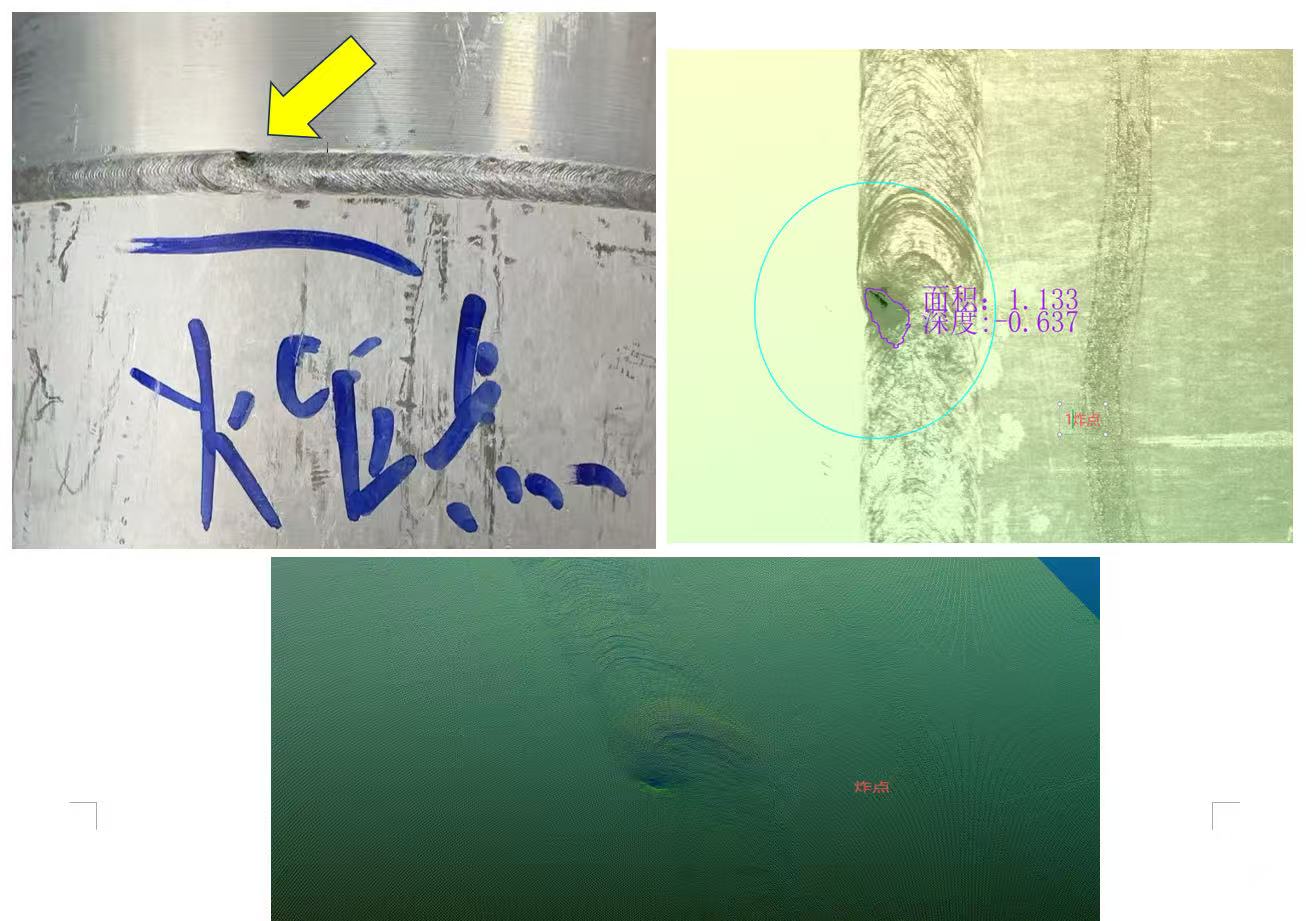
3D焊后表面检测:检查焊缝宽度、高度、炸点及表面可见气孔等项目。检测条件和判定标准需单独确认;不能据此证明内部缺陷、熔深、焊缝强度或保证全部缺陷检出。
3D焊后表面检测示例
以下展示焊缝表面缺陷及3D结果的对照,不是合格成品或良率证明。检测条件、判定标准和其他质量检验要求,应结合工件单独确认。
已确认案例:3mm六系铝罐体圆周焊接
一个汽车零部件铝罐体项目采用六系铝材,板厚3mm。流程为预装配、装夹、双手启动,再由机器人完成圆周焊接。
该案例记录的作业时间为45秒,不包含人工上下料。此时间不能直接换算为包含上下料的整线节拍、每小时产量或其他工件的效率承诺。新项目仍需核对焊缝长度、装配间隙、夹具、上下料和检验要求。
先分清机器人激光焊、电弧焊与冲压搬运需求
搜索“机器人焊接”并不能说明具体工艺。机器人激光填丝焊接、电弧焊接、焊接调参或维修,以及冲压摆臂和搬运需求应分别评估。若需要电弧焊、品牌机器人维修或冲压搬运设备,请在咨询时说明,不以本页的激光焊接方案替代。
咨询与方案评估需要哪些资料
工件与焊缝:材料牌号、厚度、工件尺寸、焊缝图纸、焊缝长度、装配间隙及现有样品。
生产条件:期望节拍是否包含人工上下料、批量、装夹方式、现有机器人及控制系统,新购还是改造。
质量与项目阶段:外观及尺寸要求、是否另需气密性或强度检验、验收标准、预算范围和采购阶段。缺失资料可先注明,不能用通用参数替代。
请通过贝频激光联系入口提交需求资料,或拨打18100692808开展技术沟通。方案、打样安排与报价以实际评估为准,本页不承诺免费打样或固定交期。
常见问题
6轴加2个附加轴是不是8轴机器人?
不是。这里指6轴机器人本体配合2个附加轴,附加轴主要用于变位机。具体联动方式仍需按实际工件和系统配置确认。
2D视觉能否实时跟踪焊缝?
本次确认的是2D焊前视觉引导,不是实时焊缝跟踪能力。若有实时跟踪需求,应单独提出并验证。
3D焊后检测能否代替内部缺陷或强度检验?
不能。本方案确认的范围是焊后表面检测。内部缺陷、熔深、气密性或强度要求应另外确定检验方法和验收依据。
45秒是否包含上下料?
不包含人工上下料,且只对应上述已确认案例。其他工件和整线效率不能直接套用该数字。
只知道“机器人焊接电流怎么调”,可以直接选型吗?
应先说明现有设备品牌、焊接工艺、材料、厚度、焊缝和当前问题,并区分调参维修与设备采购。不能仅凭该查询判断适合机器人激光焊接。


